Навигация для перемещения робота в пространстве
Область применения
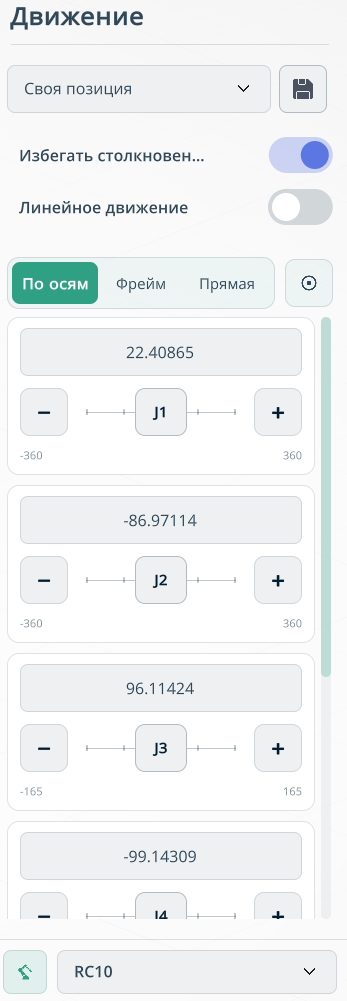
Панель управления перемещением позволяет задавать положение робота различными способами: управлять отдельными осями или перемещать инструмент относительно выбранной системы координат.
По осям
Позволяет изменять положение отдельных осей робота. Для каждой оси на панели отображаются её текущее значение и элементы управления перемещением.
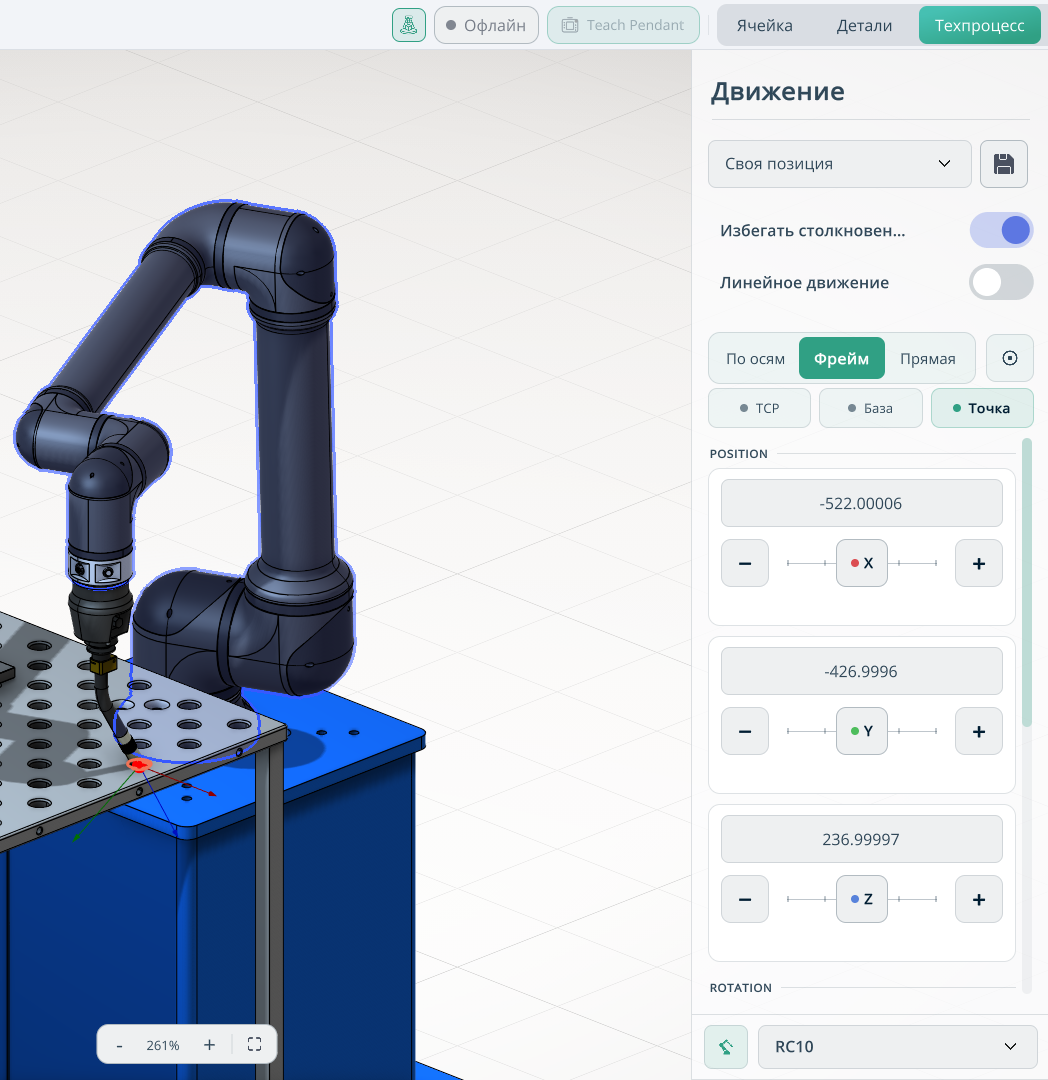
Фрейм
Режим Фрейм включает три варианта перемещения: TCP, База и Точка.
TCP. Перемещает робота относительно системы координат рабочей точки инструмента (TCP).
База. Перемещает робота относительно его базовой системы координат.
Точка. Перемещает робота к точке, выбранной в графическом окне. Выберите точку в пределах досягаемости робота, чтобы переместить к ней инструмент.
Прямая
Этот режим доступен при подключении к реальному роботу. Позволяет перемещать робота с пульта управления или вручную.
Режим высокой точности
Может использоваться в разных режимах управления. Уменьшает шаг перемещения для более точного позиционирования инструмента вблизи детали или препятствий. 
Шаг перемещения задаётся ползунком в нижней части панели управления.