Гибрид — руководство пользователя
  • Гибрид — руководство пользователя
Search Results for

    Show / Hide Table of Contents
    • Гибрид — руководство пользователя
    • Знакомство с Гибрид
    • Активация лицензии
    • Начальная страница
      • Библиотека проектов
    • Главное окно системы
      • Панель режимов
        • Режим ячейка
        • Режим детали
        • Режим техпроцесса
          • Навигация для перемещения робота в пространстве
        • Режим запуск
      • Главное меню

    Главное меню

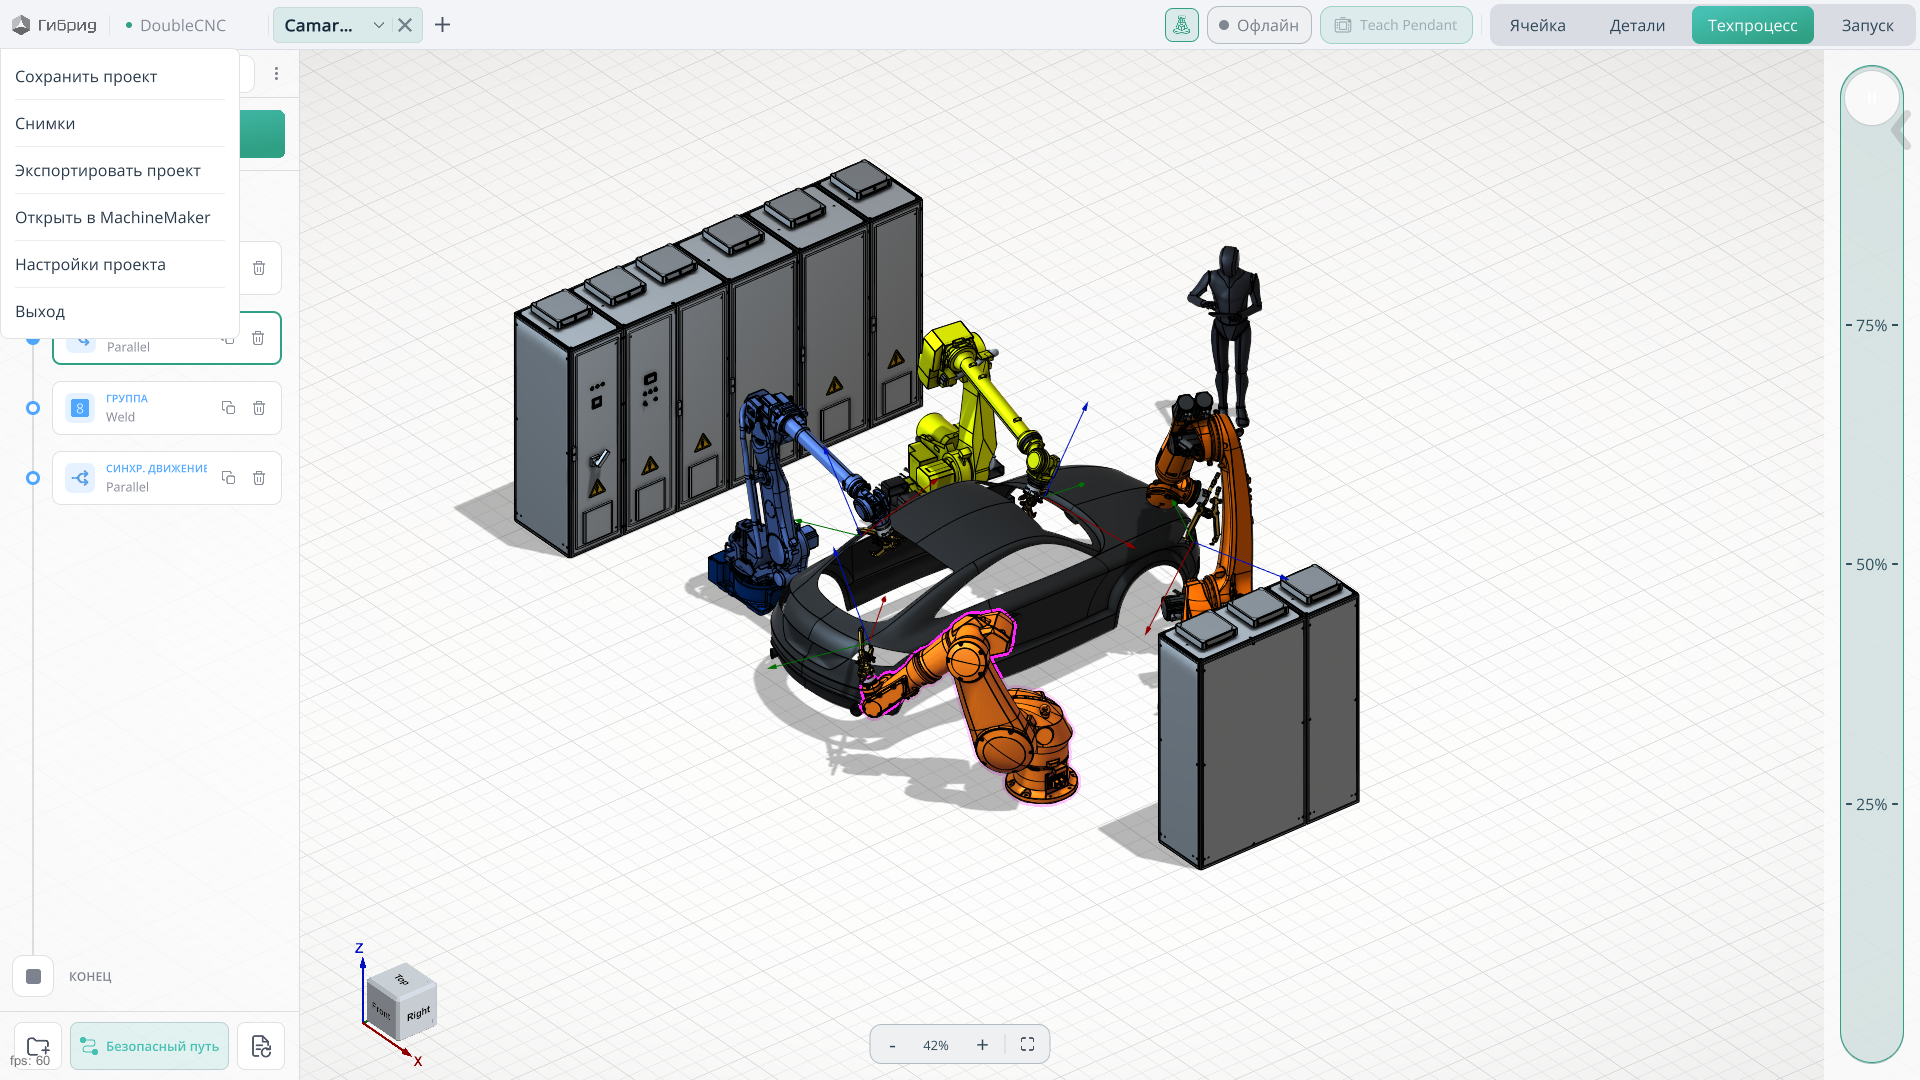
    Главное меню Гибрид: сохранение проекта, снимки, экспорт, открытие в MachineMaker, настройки проекта и выход

    Область применения

    Главное меню содержит команды для сохранения и восстановления текущего проекта, переноса проекта на другой компьютер, редактирования роботизированной ячейки в MachineMaker и настройки параметров проекта.

    Сохранить проект. Сохраняет изменения в текущем проекте, чтобы позднее можно было продолжить работу с сохранённого состояния.

    Снимки. Позволяет восстановить ранее зафиксированное состояние проекта. Используйте снимок для возврата к предыдущему состоянию проекта после сбоя.

    Экспортировать проект. Экспортирует текущий проект в архив .zip. Архив можно перенести на другой компьютер и импортировать в Гибрид для продолжения работы.

    Открыть в MachineMaker. Открывает текущий проект в MachineMaker, где можно расширить состав роботизированной ячейки, добавив объекты, роботов и другие механизмы.

    Настройки проекта. Открывает настройки текущего проекта для изменения его параметров.

    Выход. Закрывает приложение.

    Настройки проекта

    Основные

    Содержит параметры программирования, подключения роботов, движения, моделирования, работы с деталями и интеграции с внешними системами для текущего проекта.

    Техпроцесс

    Откройте Настройки проекта → Основные → Техпроцесс, чтобы настроить обход столкновений, обработку лотков, ограничения времени расчёта и решение обратной задачи кинематики для текущего проекта.

    Нажмите здесь, чтобы развернуть...

    Тайм-аут запроса расчёта предотвращения столкновений (мс). Задаёт предельное время ожидания ответа на запрос расчёта траектории с обходом столкновений. Увеличьте значение, если для выполнения корректного запроса требуется больше времени. Этот параметр ограничивает время ожидания ответа на запрос; время самого расчёта задаётся отдельно ниже.

    Стратегия обработки лотков со стеками деталей. Определяет порядок обработки стеков и их уровней. Выберите стратегию в соответствии с расположением деталей в лотке. Доступны следующие варианты:

    • По стекам (Stacks). Один стек обрабатывается полностью, затем начинается обработка следующего.
    • По уровням (Levels). Сначала обрабатывается один уровень во всех стеках, затем следующий уровень.

    Поставить деталь в то же место в режиме обработки лотка. Определяет место возврата детали при обработке лотка. Если параметр включён, деталь возвращается на место, из которого была взята. Если выключен, деталь может быть возвращена на другое место в лотке.

    Тайм-аут расчёта предотвращения столкновений (мс). Задаёт предельное время расчёта траектории с обходом столкновений. Увеличение значения даёт больше времени для поиска сложных перемещений в обход препятствий, но не гарантирует существование или нахождение траектории без столкновений.

    Безопасное расстояние для предотвращения столкновений. Задаёт зазор, учитываемый при расчёте траектории с обходом столкновений. При увеличении значения требуется большее расстояние между движущимся роботом или инструментом и окружающей геометрией, что может ограничить выбор траекторий в стеснённых условиях. Параметр влияет на расчёт траектории, а не на запрограммированную скорость движения робота.

    Тайм-аут интерпретации программы (мс). Задаёт предельное время интерпретации команд при подготовке программы. Увеличьте значение, если интерпретация корректной сложной программы требует больше времени. Параметр относится к интерпретации, а не к длительности выполнения программы реальным роботом.

    Тайм-аут расчёта программы (мс). Задаёт предельное время расчёта программы, включая расчёт перемещений робота, заданных командами. Увеличьте значение, если расчёт корректной программы не завершается за отведённое время. Этот параметр не ограничивает время выполнения программы роботом.

    Дополнительная проверка решения обратной кинематики. Включает дополнительную проверку рассчитанных решений обратной задачи кинематики (IK). Решение IK определяет положения осей, необходимые для достижения заданных положения и ориентации инструмента. Дополнительная проверка контролирует рассчитанное решение и может увеличить время расчёта.

    Режим переворота осей робота (A1, A3, A5). Определяет, как при решении обратной задачи кинематики выбираются альтернативные конфигурации робота, связанные с осями A1, A3 и A5. Разные конфигурации осей могут обеспечивать одинаковые положение и ориентацию инструмента. Параметр управляет выбором конфигурации при расчёте. Доступные варианты: Explicit, geometrichint и proximitysearch.

    Кэшировать рассчитанные IK-решения для сокращения времени вычислений. Сохраняет рассчитанные решения обратной задачи кинематики для повторного использования. Это позволяет сократить время расчёта повторяющихся положений и перемещений, исключив повторные вычисления IK.

    Настройки драйвера робота

    Настраивает обмен данными между Гибрид и контроллером робота. Выберите робота в проекте, чтобы задать параметры его подключения, драйвер управления, сетевой адрес и параметры, зависящие от драйвера.

    Настройки расширения

    Настраивает специализированный сканер для обследования рабочей зоны и обнаружения деталей. Эти параметры используются функциями сканирования, например для определения количества деталей в рабочей зоне.

    Конфигурация траектории движения

    Настраивает скорость движения робота при моделировании и точность представления линейных и круговых перемещений.

    Общий множитель скорости робота. Масштабирует скорость движения робота в приложении. Используйте его для изменения скорости перемещений при моделировании.

    Точность линейных перемещений робота (мм). Задаёт точность представления линейных перемещений робота.

    Точность круговых перемещений робота (градусы). Задаёт угловую точность представления круговых перемещений робота.

    Настройки скорости во время выполнения. Объединяет параметры скорости движения, используемые в различных рабочих процессах приложения.

    Моделирование

    Управляет воспроизведением движений и визуализацией моделируемой ячейки.

    Нажмите здесь, чтобы развернуть...

    Множитель скорости моделирования движений робота. Масштабирует скорость воспроизведения движений робота при моделировании. Значение 1 соответствует номинальной скорости моделирования; большие значения ускоряют воспроизведение, а положительные значения меньше 1 замедляют его.

    Обнаружение столкновений. Включает проверку столкновений при моделировании с использованием геометрии для проверки столкновений, доступной в проекте. Позволяет выявлять взаимные пересечения компонентов при просмотре моделируемых движений.

    Моделирование сварки. Включает моделирование сварочного процесса при воспроизведении операций сварки.

    Допуск контакта при сварке (мм). Задаёт допустимое расстояние для определения контакта между сварочным инструментом и деталью при моделировании сварки. Чем больше значение, тем большее расстояние между ними считается контактом.

    Моделирование проклейки. Включает моделирование нанесения клея при воспроизведении операций проклейки.

    Моделирование полировки. Включает моделирование процесса полировки при воспроизведении соответствующих операций.

    Моделирование крепления. Включает моделирование процесса установки крепежа при воспроизведении соответствующих операций.

    Допуск контакта при креплении (мм). Задаёт допустимое расстояние для определения контакта при моделировании установки крепежа. Чем больше значение, тем большее расстояние между инструментом и деталью считается контактом.

    Визуализация траекторий. Задаёт уровень детализации отображения траектории робота. Позволяет подобрать соотношение между детализацией и производительностью отображения.

    Максимальное количество отображаемых элементов траектории. Ограничивает количество элементов траектории, отображаемых в графическом окне. Меньшее значение сокращает объём отображаемой геометрии траектории; большее позволяет показать больше элементов.

    Шаг отрисовки рабочей зоны робота. Задаёт шаг отображения рабочей зоны робота. Меньший шаг обеспечивает более плотное представление, больший — более разреженное.

    Скорости и ускорения по механизмам. Открывает страницу параметров скорости и ускорения при моделировании, сгруппированных по механизмам.

    Оптимальное положение робота при захвате детали

    Настраивает выбор положения и ориентации робота при захвате детали.

    Максимальный поворот системы координат TCP вокруг оси Z. Ограничивает поворот системы координат рабочей точки инструмента (TCP) вокруг её оси Z при определении положения захвата. Задаёт допустимое изменение ориентации инструмента вокруг этой оси.

    Предотвращение перекручивания осей. Открывает страницу настроек, позволяющих избегать чрезмерного поворота осей при выборе положения захвата.

    Оптимальное положение робота при отпускании детали

    Настраивает выбор положения и ориентации робота при размещении и отпускании детали.

    Максимальный поворот системы координат TCP вокруг оси Z. Ограничивает поворот системы координат рабочей точки инструмента (TCP) вокруг её оси Z при определении положения размещения. Задаёт допустимое изменение ориентации инструмента вокруг этой оси.

    Предотвращение перекручивания осей. Открывает страницу настроек, позволяющих избегать чрезмерного поворота осей при выборе положения размещения.

    ИИ

    Настраивает обнаружение и распознавание деталей с помощью веб-камеры или изображений, выбранных вручную.

    Нажмите здесь, чтобы развернуть...

    Детектор деталей включён. Включает распознавание деталей и делает доступным окно Обнаружение размещённых деталей на вкладке Детали. Подключите веб-камеру для распознавания деталей в рабочей зоне.

    Индексный номер устройства веб-камеры. Выбирает веб-камеру для получения изображений по индексу устройства. Используйте этот параметр, чтобы выбрать нужную камеру при подключении нескольких веб-камер.

    Задержка перед получением снимка с веб-камеры. Задаёт время ожидания перед получением изображения для распознавания.

    Ручной выбор изображений для распознавания. Позволяет вручную выбирать готовые изображения для распознавания деталей.

    Интеграция с CAM

    Содержит пути к файлам, необходимым для интеграции с CAM-системой. Эти пути можно задать вручную.

    Сервер

    Содержит настройки IP-адреса и порта, необходимые для обмена данными между драйвером робота и Гибрид.

    Параметры рабочих органов

    Настраивает рабочие параметры инструментов, установленных на роботах в текущем проекте. Проект может содержать несколько роботов с разными инструментами. В этом разделе каждый инструмент настраивается отдельно.

    Для захватов эти параметры определяют раскрытие и смыкание губок. Настройте их в соответствии с установленным рабочим органом и обрабатываемыми деталями. Доступные параметры зависят от инструмента.

    I/O

    Настраивает входные и выходные сигналы для управления рабочими органами и другим оборудованием роботизированной ячейки. Эти параметры используются для работы инструментов и обмена сигналами со станками и периферийными устройствами.

    Выходные сигналы могут запускать такие действия, как раскрытие и смыкание губок захвата или открытие и закрытие двери станка. Входные сигналы передают сведения о состоянии оборудования, позволяя согласовать движения робота с внешними операциями.

    Например, настройте выходной сигнал для автоматического открытия или закрытия двери станка, затем используйте настроенное действие в команде I/O программы робота. Входной сигнал можно использовать для проверки состояния двери перед следующей операцией. Назначение и значения сигналов должны соответствовать подключённому оборудованию.

    In this article
    Back to top Generated by DocFX